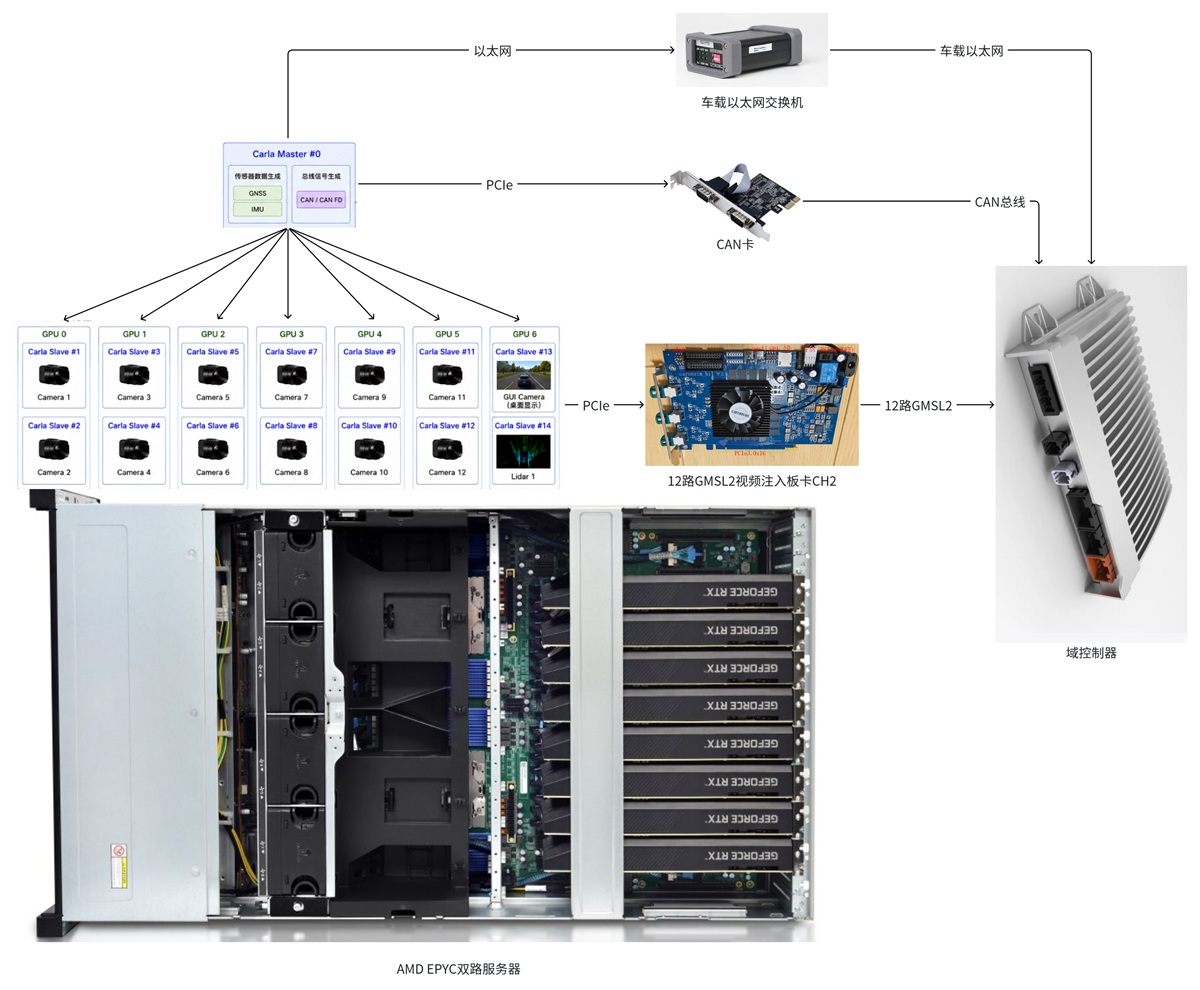
卡朗仿真科技自研HIL-Sim闭环台架CHS(caronsim_hil_sim),这是包括仿真软件(基于carla的渲染引擎和测试框架)和硬件(GMSL视频注入板卡、can卡和服务器)的软硬一体方案。对于carla二次开发源码:https://gitcode.com/caronsim/carla,对应SDK文档见:HIL-Sim台架CHS使用手册
仿真软件基于开源carla的ue4-dev分支(截止26年5月最新release是0.9.16版本)上做了非常轻量级的修改,这样熟悉carla的同学可以轻松的上手,客户也可以基于我们的源码二次开发(适配各种传感器、搭建地图等)。主要修改点如下:
在carla的multi-gpu特性基础上,做了多实例同步优化和实时性适配,把carla从一个worldsim软件改造成为HIL-Sim软件
集成卡朗仿真科技自研的12路GMSL视频注入板卡CH2,针对fsync-trigger和帧渲染耗时决定渲染开始时机,测得fisheye图像渲染延迟低至20ms(只比实车相机链路延迟慢20ms),这是业界领先的水平
can收发服务(基于dbc)脚手架,可以在python脚本用例中方便的同域控制器进行CAN通信
桌面GUI集成,支持camera/lidar/radar/uss/gnss/imu的demo可视化,支持键盘控制车辆
基于离线标定的车辆动力学,实现来自域控的方向盘和加速度信号到虚拟车辆的精确映射
轻量级的python测试框架,你可以在用例中使用carla的api
支持通过显卡直接输出到显示器,方便暗箱测试环境
备注:成本敏感型业务CPU配置可降到AMD EPYC7003系列,内存可降到DDR4RECC 3200MHz,只是渲染能力稍差,在复杂地图中camera可能无法达到30fps
测试视频
测试一:台架实时渲染1920x1536@30fps的FOV=210的fisheye相机,视频通过GMSL2板卡往Xavier开发板注入,渲染延迟仅为22ms,如下:
测试二:单显卡实时渲染2路camera,然后通过显卡HDMI口输出到2路屏幕,模拟暗箱测试环境